Déploiement terrain : assurer un système stable dans la durée

Assurer la stabilité d’un déploiement industriel sur site demande une démarche intégrée couvrant la gouvernance des actifs, la chaîne de traitement des données de surveillance, la sécurité des technologies opérationnelles, une architecture modulaire et une stratégie de maintenance conditionnelle. La norme ISO 55001 et le guide NIST SP 800-82 Rev. 3 [2] fournissent respectivement des exigences pour la gestion des actifs et des recommandations pour la sécurité des technologies opérationnelles, utiles pour structurer ces volets et aligner les décisions opérationnelles et financières [1].

Gouvernance des actifs : cadre et feuille de route

Pour qu’un déploiement reste stable dans la durée, la gouvernance doit traduire les objectifs métiers en priorités d’investissement et en règles de gestion du cycle de vie des actifs. La norme ISO 55001 [1] définit des exigences pour établir, mettre en œuvre et améliorer un système de gestion des actifs conciliant performance, risques et dépenses. Le guide NIST SP 800-82 Rev. 3 [2] recommande d’intégrer la sécurité opérationnelle aux objectifs de continuité d’activité et aux décisions de gestion des actifs.

Chaîne de traitement des données de surveillance

Rendre la surveillance exploitable commence par formaliser la chaîne de collecte et le traitement des données : formats de signal, prétraitement en périphérie, règles de diagnostic et interfaces normalisées entre capteurs et systèmes centraux. Formaliser ces éléments dans la documentation et la feuille de route des actifs contribue à assurer l’interopérabilité des diagnostics et la cohérence des décisions opérationnelles.

Sécurité des technologies opérationnelles et continuité

La sécurité des technologies opérationnelles doit être conçue en tenant compte des exigences de performance et de disponibilité propres aux sites industriels [2]. Le guide NIST SP 800-82 Rev. 3 pour la sécurité des environnements opérationnels recommande notamment la définition de zones réseau, la segmentation adaptée, des contrôles d’accès proportionnés et des procédures de réponse aux incidents. Les standards ISA/IEC 62443 [3] proposent un cadre de bonnes pratiques et une approche d’évaluation de la performance de sécurité qui complète ces préconisations.

Architecture modulaire et modes dégradés

Concevoir le déploiement avec des blocs remplaçables (capteurs, traitement en périphérie, communications, plateforme) et des interfaces normalisées facilite les interventions et les mises à jour en limitant les dépendances propriétaires. Prévoir des modes dégradés opérables localement permet un rétablissement plus rapide en cas d’incident et s’articule naturellement avec les principes de gestion du cycle de vie des actifs quand la conception prend en compte la maintenabilité et l’interopérabilité.

Maintenance conditionnelle : règles et intégration

La maintenance doit combiner actions planifiées et interventions déclenchées par des indicateurs de santé issus de la chaîne de surveillance. Structurer des règles de décision exploitables et normalisées rend les actions de maintenance plus pertinentes et mieux intégrées au plan de gestion des actifs [1].

Liste de contrôle opérationnelle pour un déploiement durable

  • Formaliser la gouvernance et la feuille de route des actifs dans un système documenté conforme au référentiel de gestion des actifs.
  • Définir la chaîne de traitement des données avec formats, prétraitement en périphérie et interfaces normalisées pour rendre la surveillance exploitable.
  • Appliquer des mesures de sécurité opérationnelle proportionnées, incluant segmentation et contrôles d’accès compatibles avec la disponibilité opérationnelle [3].
  • Prévoir redondances locales et modes dégradés, ainsi que blocs remplaçables pour limiter les interruptions et accélérer le rétablissement.
  • Structurer la maintenance autour d’actions planifiées et d’interventions conditionnelles fondées sur des règles diagnostiques normalisées.
  • Documenter les responsabilités, former les équipes aux procédures locales et suivre des indicateurs opérationnels pour alimenter la feuille de route des actifs.

Cas d’usage

Sur un parc de machines de production, déployer des modules de traitement en périphérie assurant le prétraitement et la normalisation des signaux contribue à fournir des données et diagnostics structurés que les équipes de maintenance peuvent exploiter. Cette approche – cadre de gouvernance, chaîne de traitement des données et mesures de sécurité opérationnelle – correspond aux principes décrits dans les référentiels internationaux.

Conclusion

Un déploiement stable en site résulte d’une approche intégrée et formalisée : gouvernance des actifs, traitement des données de surveillance normalisé, sécurité opérationnelle adaptée aux contraintes terrain, architecture modulaire et maintenance conditionnelle [3]. S’appuyer sur les référentiels internationaux cités permet de structurer responsabilités, processus et outils pour rendre les opérations terrain plus résilientes et cohérentes dans la durée.
Références

Interface terrain : rendre les données plus simples à utiliser

Les sites industriels réunissent des flux hétérogènes – robots mobiles autonomes (AMR), capteurs, caméras de vision industrielle, automates et systèmes de sécurité. Pour que ces flux créent de la valeur opérationnelle, il faut une interface terrain capable de transformer des données brutes en informations exploitables par les équipes sur site sans ajouter de complexité ni compromettre la sécurité [2]. Les travaux visant à faciliter l’adoption de l’analyse de données dans les PME et les architectures multi-niveaux pour l’IIoT fournissent des repères concrets pour organiser cette transformation et pour intégrer capteurs, communications et cloud dans une chaîne de traitement industrielle [3].

Principes de conception centrés sur l’usage

Une interface terrain doit privilégier la lisibilité et la prévisibilité des interactions : conventions de navigation, hiérarchie visuelle, conventions de couleur et gestion structurée des alertes. Les recommandations professionnelles pour les interfaces homme-machine insistent sur la nécessité de règles formelles pour les alarmes et la présentation des informations afin de réduire les erreurs d’interprétation et d’accélérer la décision opérationnelle [1]. Dans la pratique, cela signifie impliquer des opérateurs et responsables sécurité dès la définition des scénarios critiques, puis formaliser :

  • conventions de nomenclature des actifs et des zones,
  • règles d’alerte qui indiquent l’état, la localisation et l’action attendue,
  • vues par rôle pour limiter la charge cognitive des intervenants.

Architecture fonctionnelle progressive

Pour rendre exploitables des flux hétérogènes, adoptez une architecture en couches : collecte et normalisation des flux, traitement pour enrichissement et fusion, puis présentation adaptée aux rôles. Les travaux sur l’analyse de données pour la fabrication intelligente soulignent l’importance d’outils et de méthodologies permettant aux PME de transformer des données brutes en éléments utiles pour la prise de décision [2]. Les études sur l’architecture analytique industrielle décrivent par ailleurs une approche multi-niveaux qui rassemble exigences de planification, surveillance et maintenance et qui facilite l’intégration IIoT avec les couches de communication et cloud [3].

Schéma recommandé (fonctionnel) :

Architecture fonctionnelle progressive
CoucheRôleExemples d’éléments
Collecte et normalisationUniformiser les flux hétérogènesAdaptateurs AMR, capteurs, caméras ; métadonnées et horodatage cohérents
Traitement et enrichissementProduire indicateurs et alertes exploitablesFusion de données, nettoyage, inférence d’états et calcul d’indicateurs clés de performance
Présentation centrée sur le rôleAfficher l’information pertinente selon la tâcheTableaux de bord par rôle, alertes structurées, cartographies simplifiées

Choix d’affichage et structuration des notifications

Des vues par rôle, une hiérarchie visuelle cohérente et des alertes structurées réduisent la charge cognitive et améliorent la prise de décision. Les bonnes pratiques professionnelles préconisent des conventions claires pour la présentation des alarmes et des éléments dynamiques afin d’aider les opérateurs à comprendre rapidement l’impact et l’action attendue [1]. Sur le terrain, privilégiez des cartographies simplifiées pour les déplacements d’AMR et la supervision visuelle : superposition de zones et d’états plutôt que flux bruts de positions.

Gouvernance et déploiement progressif

La gouvernance doit définir les conventions d’affichage, la nomenclature des actifs et les règles d’alerte pour maintenir la cohérence au fil des extensions. Les travaux sur l’analyse de données en milieu manufacturier insistent sur des méthodologies et outils adaptés aux contraintes des PME pour faciliter l’adoption et l’intégration des capacités analytiques [2]. L’approche multi-niveaux étudiée pour les systèmes cyber-physiques rappelle l’intérêt d’un déploiement itératif intégrant collecte locale, traitements et couches de traitement centralisées [3], [4].

Conseils opérationnels pour le déploiement : construire un prototype centré sur un scénario critique, valider les conventions d’alerte avec les utilisateurs, puis étendre progressivement en réutilisant adaptateurs et règles de présentation. Documentez les choix de couleur, la nomenclature et les règles d’escalade afin d’assurer cohérence et traçabilité lors des évolutions.

Cas d’usage synthétique : alerte localisée pour risque de collision AMR

Dans un scénario logistique, fusionner position AMR, capteurs de proximité et vision permet de produire une alerte localisée indiquant l’état, la localisation et l’action attendue plutôt que des messages redondants. L’approche combine règles d’agrégation des données en phase de traitement et conventions d’affichage qui indiquent clairement qui doit intervenir et comment. Ces approches de fusion et d’enrichissement s’inscrivent dans les principes d’architecture analytiques recommandés pour l’IIoT et la fabrication intelligente et se déploient via les bonnes pratiques de structuration des alertes pour l’interface homme-machine [1].

Risques fréquents et contre-mesures

Parmi les risques opérationnels figurent la surcharge d’information, la mauvaise priorisation des alertes et l’absence d’itération avec les utilisateurs. Pour limiter ces risques, mettez en place :

  • vues restreintes par rôle et contexte,
  • règles d’alerte documentées et validées sur site,
  • cycles courts de retours utilisateurs et d’ajustement des conventions.

Bénéfices attendus et suivi

Une interface terrain conçue selon ces principes organise, priorise et présente l’information en fonction des tâches et des rôles : elle facilite la décision opérationnelle, s’insère dans les procédures de sécurité et favorise l’adoption par les équipes. Pour suivre la durabilité des améliorations, formalisez un suivi opérationnel qui relie les données collectées, les transformations appliquées et les objectifs choisis par les équipes, en vous appuyant sur des méthodologies d’analyse de données adaptées aux contraintes des PME.

Conclusion

Rendre les données terrain plus simples à utiliser exige de combiner conception centrée sur l’usage, structuration formelle des alertes et une chaîne de traitement adaptée aux contraintes industrielles. En commençant par scénarios critiques, en impliquant les utilisateurs et en appliquant une architecture en couches pour la collecte, le traitement et la présentation, les responsables sécurité, opérations et intégrateurs peuvent transformer des flux hétérogènes en information opérationnelle et gouvernable. Les recommandations professionnelles pour les interfaces homme-machine et les travaux sur l’analyse des données industrielles offrent des repères pratiques pour cette démarche.

Références

Performance terrain : comment rendre les systèmes de surveillance plus fiables

Performance terrain : comment rendre les systèmes de surveillance plus fiables

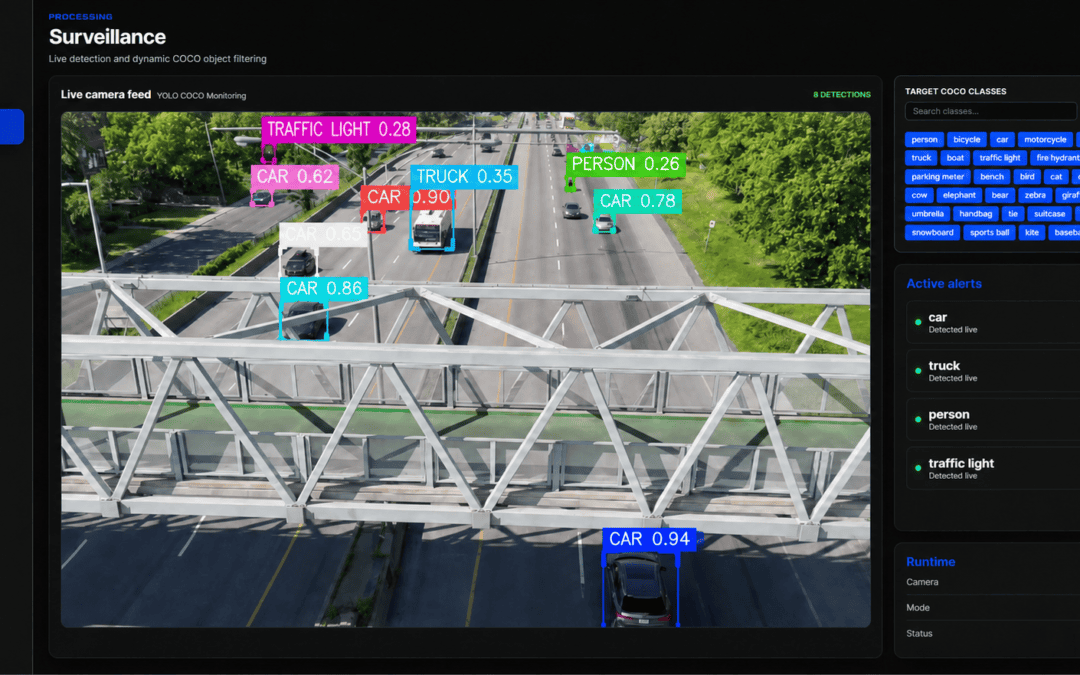
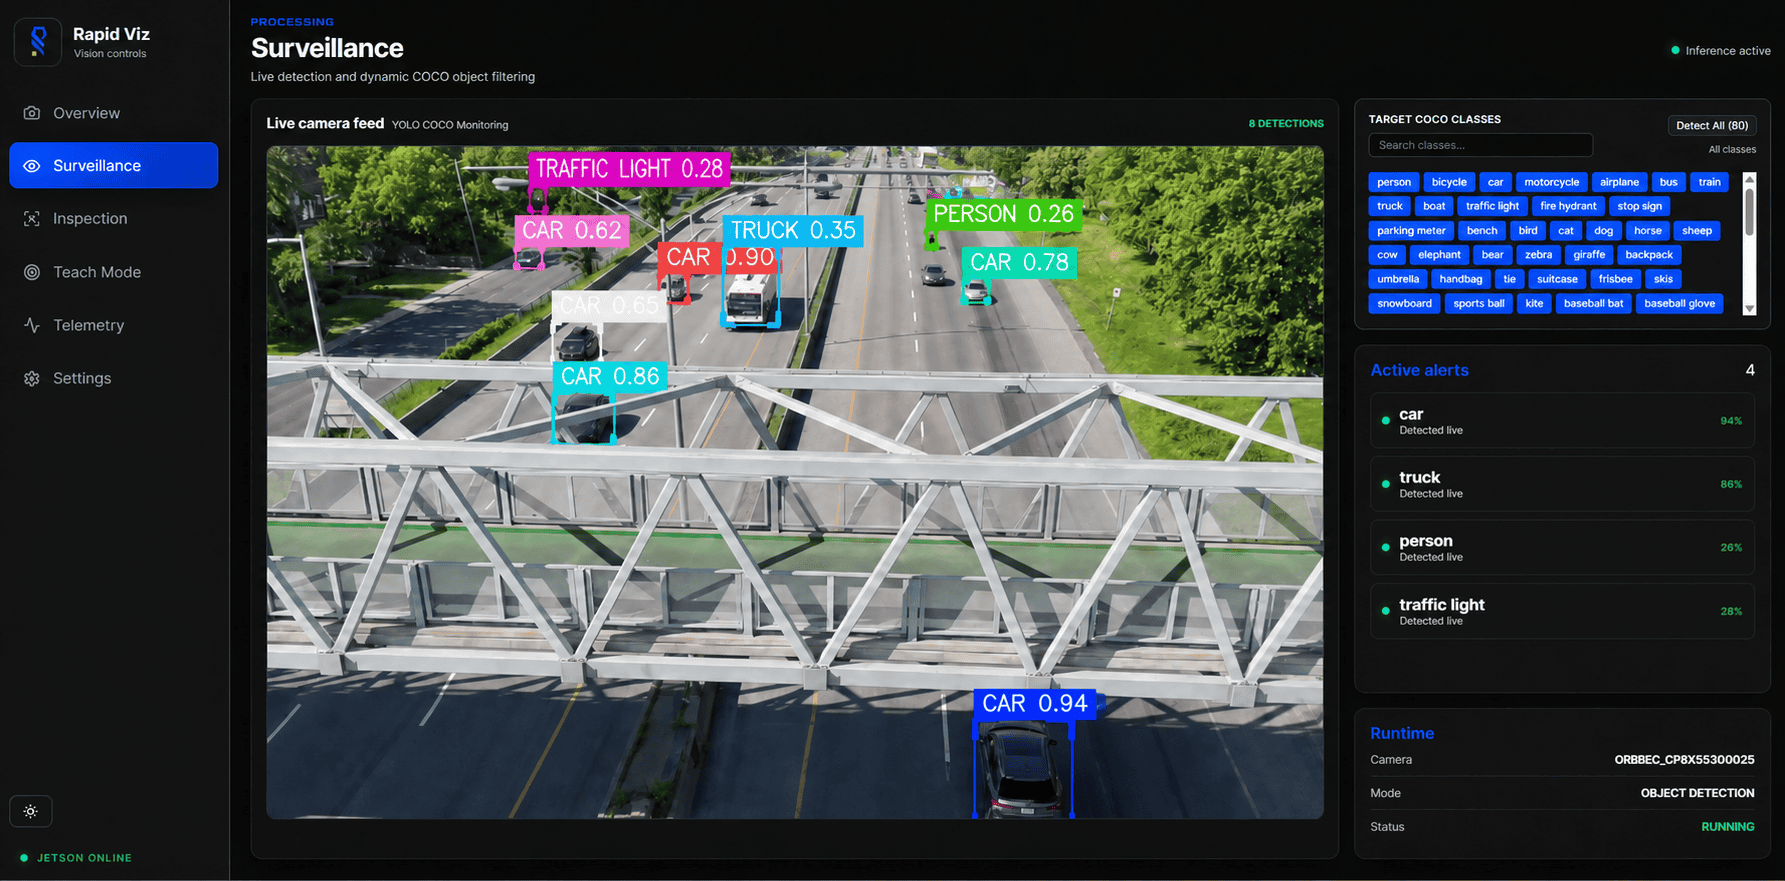
Interface de surveillance video industrielle en temps reel

Les systèmes de surveillance déployés sur site : caméras, lidar, radar et capteurs environnementaux doivent rester exploitables malgré la variabilité des conditions opérationnelles et l’évolution des modèles d’IA. Cet article propose une approche pragmatique pour renforcer la fiabilité terrain en combinant diversité capteur, fusion multisensorielle, traitement en périphérie et gouvernance des modèles [3], [1]. Il s’appuie sur des travaux de recherche portant sur la surveillance augmentée et la traçabilité des décisions en production, ainsi que sur des méthodes probabilistes pour la fusion de capteurs complémentaires.

Défis opérationnels à considérer

Sur site, chaque technologie capteur présente des forces et des limites qui varient avec l’environnement (luminosité, aérosols, météo, bruit électronique). Ces variations imposent des exigences sur le traitement des données, la robustesse des algorithmes et la gouvernance des modèles. Pour rester exploitables, les systèmes doivent produire des sorties interprétables par les équipes opérationnelles et fournir des indicateurs clairs pour le suivi et le diagnostic en production.

Principes directeurs pour fiabiliser la surveillance

  • Diversité sensorielle : combiner capteurs de natures différentes (optique, lidar, radar) pour couvrir les faiblesses réciproques et permettre des états consolidés exploitables par les processus de diagnostic.
  • Fusion multisensorielle probabiliste : privilégier des approches qui exploitent la complémentarité des signaux et qui intègrent l’incertitude des capteurs dans la décision finale, comme le proposent des méthodes neuronales bayésiennes pour la fusion caméra-lidar-radar [2], [1].
  • Traitement en périphérie et prétraitement local : concevoir des traitements locaux pour produire des indicateurs de santé et des événements consolidés destinés au stockage central et aux tableaux de bord opérationnels, afin d’améliorer la continuité d’exploitation et la traçabilité des décisions [3].
  • Gouvernance des modèles : mettre en place des journaux de décisions, des procédures de surveillance en production et des processus de gestion des versions pour détecter la dérive et documenter les actions d’exploitation, [4].
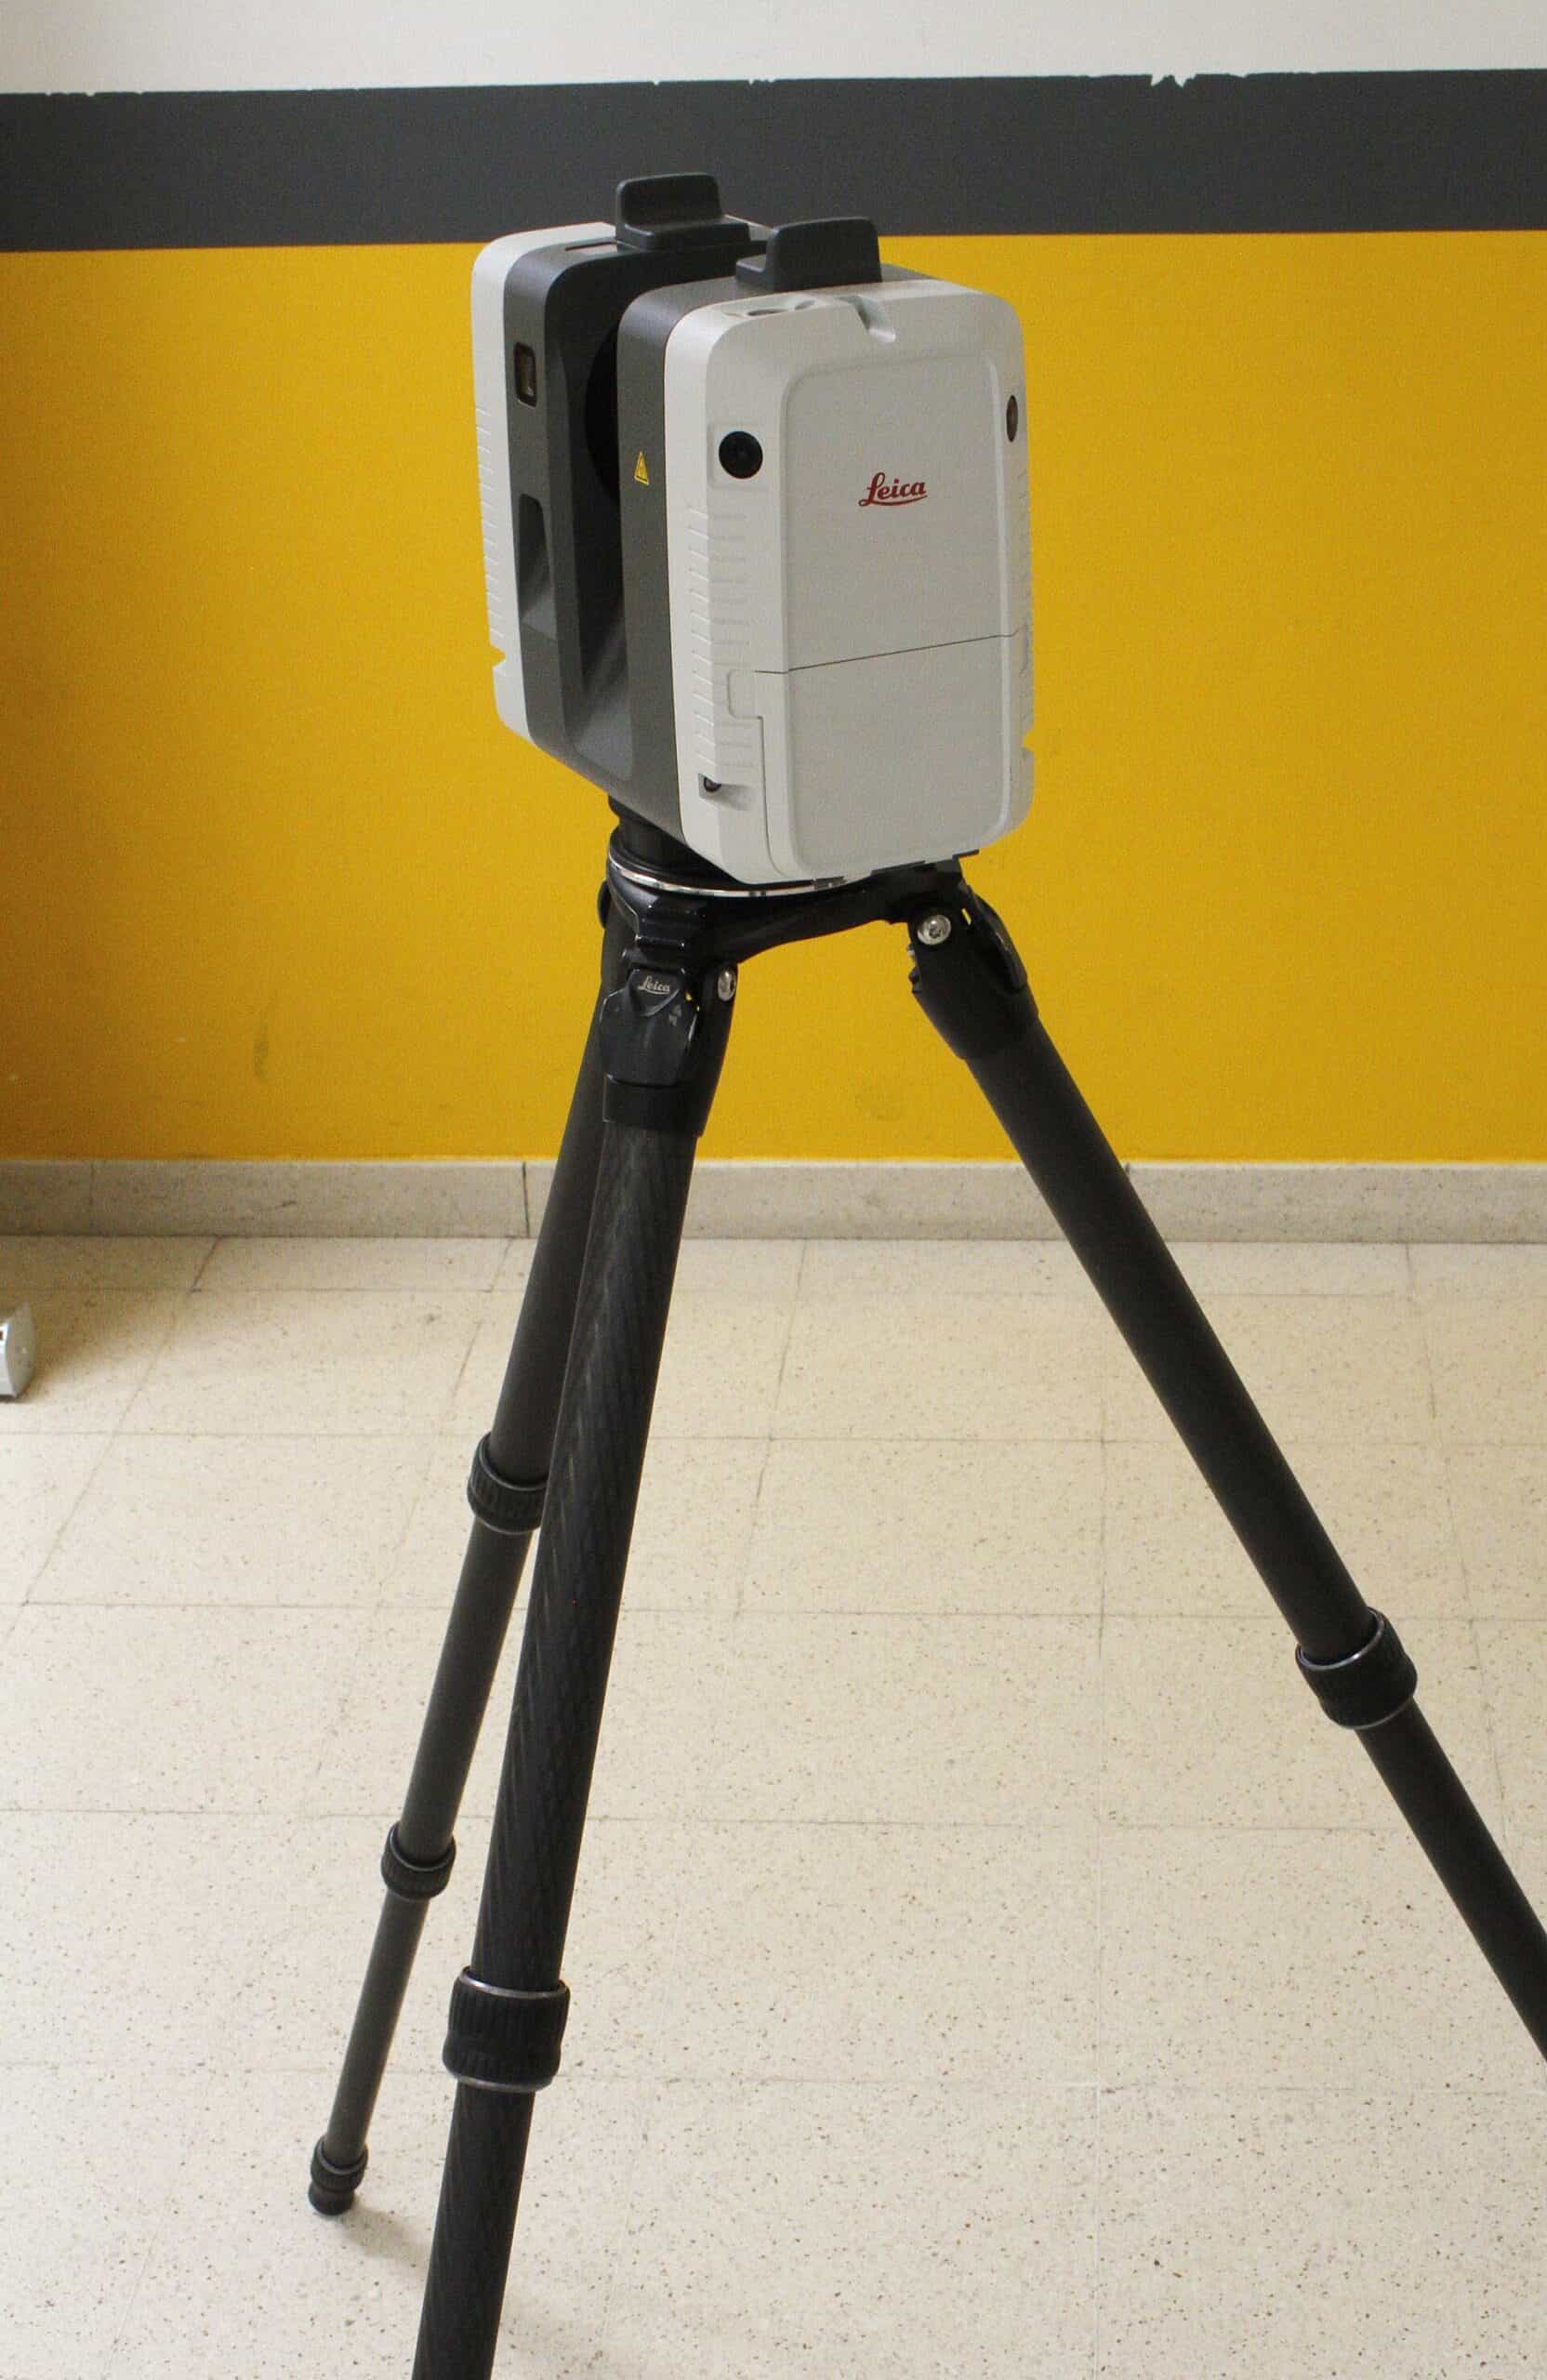
Scanner LiDAR industriel utilise pour la mesure et la surveillance terrain

Fusion multisensorielle : tendances et implications pratiques

Les travaux de recherche soulignent l’intérêt des méthodes probabilistes et neuronales pour tirer parti de la complémentarité entre caméra, lidar et radar [2]. Ces approches permettent d’intégrer l’incertitude propre à chaque capteur et d’améliorer la robustesse de la décision globale dans des environnements complexes. En pratique, cela se traduit par :

  • prétraitement et synchronisation temporelle des flux capteurs avant fusion ;
  • modules de fusion qui produisent des sorties accompagnées d’une estimation d’incertitude pour alimenter les systèmes de maintenance et d’alerte ;
  • mécanismes opérationnels permettant de basculer entre stratégies de fusion ou de s’appuyer sur un capteur alternatif lorsque les indicateurs de santé signalent une dégradation.

La conception de ces modules doit être pensée pour fournir des sorties exploitables par les équipes d’exploitation, avec des indicateurs clairs destinés aux tableaux de bord opérationnels et au suivi historique.

Architecture recommandée (couches et responsabilités)

Une architecture pragmatique sépare clairement les responsabilités et facilite la continuité opérationnelle :

  • Couche capteurs : diversité technologique pour couverture fonctionnelle.
  • Couche périphérie : prétraitement, filtrage, détection locale et production d’indicateurs de santé pour limiter la dépendance au réseau et alimenter les tableaux de bord opérationnels [3].
  • Couche de fusion et de diagnostic central : modules de fusion probabilistes et gestion des versions des modèles permettant la consolidation, l’archivage et l’analyse historique.
  • Couche gouvernance : journaux de décisions, procédures de surveillance en production et listes de contrôle pour la gestion des dérives et des réentraînements.

Liste de contrôle opérationnelle

Priorisez les actions suivantes pour une montée en fiabilité progressive :

  1. Cartographier les capteurs, leurs flux et les scénarios opérationnels critiques.
  2. Définir les métadonnées nécessaires aux étapes de prétraitement et à la fusion.
  3. Déployer le traitement en périphérie pour générer des indicateurs de santé locaux et limiter la quantité de données transmises.
  4. Structurer la gouvernance des modèles (journaux de décisions, gestion des versions, procédures de surveillance en production) conformément aux pratiques de surveillance augmentée et de traçabilité.
  5. Valider la fusion multisensorielle en conditions représentatives et documenter les résultats pour détecter les dégradations progressives; s’appuyer sur des méthodes probabilistes pour intégrer l’incertitude des capteurs.
  6. Préparer des procédures de bascule et de reprise opérationnelle afin de maintenir l’exploitation en cas de défaillance partielle.

Questions fréquentes

Faut‑il privilégier la redondance matérielle ou la fusion avancée ? Les deux sont complémentaires : la redondance protège contre les pannes physiques tandis que la fusion améliore la qualité des décisions en combinant forces et limites des capteurs. La priorité dépendra des contraintes opérationnelles et des scénarios de défaillance identifiés.

Comment limiter l’impact des mises à jour d’algorithmes ? Instituer une gestion des versions et des environnements de validation représentatifs, avec des mécanismes de bascule vers des versions antérieures validées et des journaux de décisions pour tracer les évolutions.

Comment valider la fusion en production ? Mettre en place des tests en conditions représentatives, des indicateurs de santé observables et des exercices de bascule qui documentent l’efficacité des stratégies de fusion et détectent la dérive.

Points de vigilance pour l’intégrateur

  • Soignez la qualité des métadonnées et des horodatages pour rendre la fusion reproductible.
  • Formalisez des indicateurs de santé explicites pour les capteurs et les modèles afin de piloter la maintenance et les réentraînements.
  • Documentez l’impact opérationnel des mesures de protection pour éviter une dégradation non souhaitée de la disponibilité.

Conclusion

Fiabiliser les systèmes de surveillance terrain exige une approche systémique et pragmatique : diversité des capteurs, fusion multisensorielle intégrant l’incertitude, production d’indicateurs exploitables par les équipes opérationnelles, traitement en périphérie pour alléger les flux et gouvernance des modèles assurant traçabilité et surveillance en production. S’appuyer sur des méthodes probabilistes et sur des pratiques de suivi et de traçabilité recommandées permet de rendre ces systèmes plus exploitables et plus transparents pour les équipes terrain, sans promettre une fiabilité absolue dans toutes les conditions.

Références

Vision intelligente : mieux comprendre ce qui se passe sur le terrain

Vision intelligente : mieux comprendre ce qui se passe sur le terrain

Introduction – le défi du terrain pour la vision industrielle

Les opérations sur le terrain confrontent la vision industrielle à des conditions imprévisibles : relief, météo changeante et charges de travail continues imposent des contraintes fortes sur la capture et le traitement visuel. Ces éléments rendent nécessaire une intégration étroite entre capteurs, calcul et algorithmes afin d’assurer une perception exploitable pour la navigation et la supervision des machines sur site [2].

Enjeux prioritaires pour décideurs et équipes opérationnelles

Les attentes des équipes opérationnelles portent à la fois sur la robustesse des modèles, la reproductibilité des cycles de développement et la gouvernance des données. Les travaux récents qui analysent l’état des normes montrent que la normalisation couvre plusieurs dimensions pertinentes : performance des modèles, architecture système, robustesse opérationnelle, gestion des données et considérations éthiques, et constitue un repère utile pour structurer des exigences industrielles [1].

Adapter la vision intelligente au terrain : principes pratiques

Pour transformer la perception visuelle en information exploitable, il est recommandé d’articuler un processus de traitement clair entre capture, prétraitement, inférence et action. Le traitement en périphérie doit être considéré dès la conception lorsque la latence, la bande passante ou la résilience sont des contraintes opérationnelles, car l’intégration entre calcul et vision améliore la fiabilité de la navigation et du contrôle mobile [2].

En complément, intégrer les exigences de robustesse, de gestion des données et d’éthique dans la feuille de route technique permet d’aligner les choix d’architecture sur des bonnes pratiques normatives recensées par les organismes de standardisation, et d’éviter des refontes coûteuses en phase de déploiement [1].

Cas d’usage concrets et priorités techniques

Pour les robots et systèmes mobiles opérant en extérieur, la priorité technique est d’obtenir une perception stable malgré la variabilité environnementale. Cela passe par des choix capteurs adaptés, un processus de traitement tolérant aux variations et une stratégie de traitement en périphérie pour maintenir la disponibilité des fonctions critiques lorsque la connectivité ou les ressources cloud sont limitées.

Pour les applications soumises à conformité et traçabilité, prévoir dès la conception des mécanismes de gestion des versions, de gouvernance des données, et des critères de robustesse et d’éthique, en s’appuyant sur la littérature sur les normes industrielles [1].

Liste de contrôle opérationnelle pour un déploiement sur le terrain

Synthèse des points récurrents identifiés dans la littérature et les retours d’expérience :

  • Définir les cas d’usage prioritaires et les exigences de perception (sécurité, navigation, inspection).
  • Choisir une architecture qui combine traitement en périphérie et traitement central selon les contraintes de latence et de connectivité.
  • Établir un processus de traitement documenté incluant prétraitement, inférence et post-traitement pour rendre les sorties exploitables.
  • Mettre en place une gestion des versions des modèles et des jeux de données, avec traçabilité.
  • Définir une liste de contrôle pour les tests en conditions réelles et un tableau de bord pour le suivi opérationnel.
  • Intégrer des exigences de gestion des données et d’éthique dans la feuille de route technique.

Feuille de route recommandée

Une approche progressive consiste à débuter par l’audit des contraintes terrain et la priorisation des cas d’usage, puis à formaliser progressivement un cadre d’architecture et de tests. À chaque étape, documenter la gestion des versions des composants et les critères de robustesse attendus afin de permettre un suivi et des retours opérationnels exploitables.

Conclusion

La vision intelligente sur le terrain exige une approche systémique : combiner une architecture adaptée, des processus de traitement robustes et une gouvernance des données contribue à rendre la perception plus exploitable pour les opérations. Les travaux récents sur la normalisation et les retours d’expérience sur l’intégration du calcul et de la vision offrent des repères concrets pour structurer une feuille de route industrielle et contribuer à limiter les risques de rupture lors du déploiement.

Références

Une caméra, un lidar ou un radar? Quel est le meilleur outil de surveillance et de sécurité?

Une caméra, un lidar ou un radar? Quel est le meilleur outil de surveillance et de sécurité?

Nous entendons parler de différentes technologies de capteurs intelligents pour diverses applications. Les fournisseurs proposent toute une gamme de produits disponibles et ils veulent toujours vous vendre la meilleure… mais laquelle est réellement celle que vous avez besoin pour votre application de terrain. Pour commencer, nous devons démistifier la différence fondamentale entre les technologies de bases, soit la caméra, le lidar ou le radar.

📷 Caméra

Une caméra fonctionne comme un œil humain.

  • Principe : capte la lumière visible pour produire une image (2D).
  • Ce qu’elle voit : couleurs, textures, formes, panneaux, visages.
  • Avantages :

    • Très riche en détails visuels
    • Peu coûteuse
    • Permet d’appliquer différents filtres afin de rafiner l’image
    • Plusieurs types de lentilles disponibles

  • Limites :

    • Difficulté à mesurer la distance (sans traitement avancé) si 2D, mais maintenant possible avec les caméras 3D (stéréoscopiques)
    • Sensible aux conditions de lumière (nuit, brouillard, éblouissement)

  • Technologies associés :

    • RGB (red, green,blue): Permet de voir des images en couleurs.
    • Lumière structurée: Technique d’imagerie 3D consistant à projeter des motifs lumineux connus (grilles, bandes, points) sur un objet pour analyser sa forme.
    • Stéréoscopie: Technique permettant de créer une impression de relief et de profondeur (3D) à partir de deux images planes.

En résumé : excellente pour comprendre “ce que c’est”, mais pas directement “où c’est”.

🔦 Lidar (Light Detection And Ranging)

Le lidar utilise de la lumière laser.

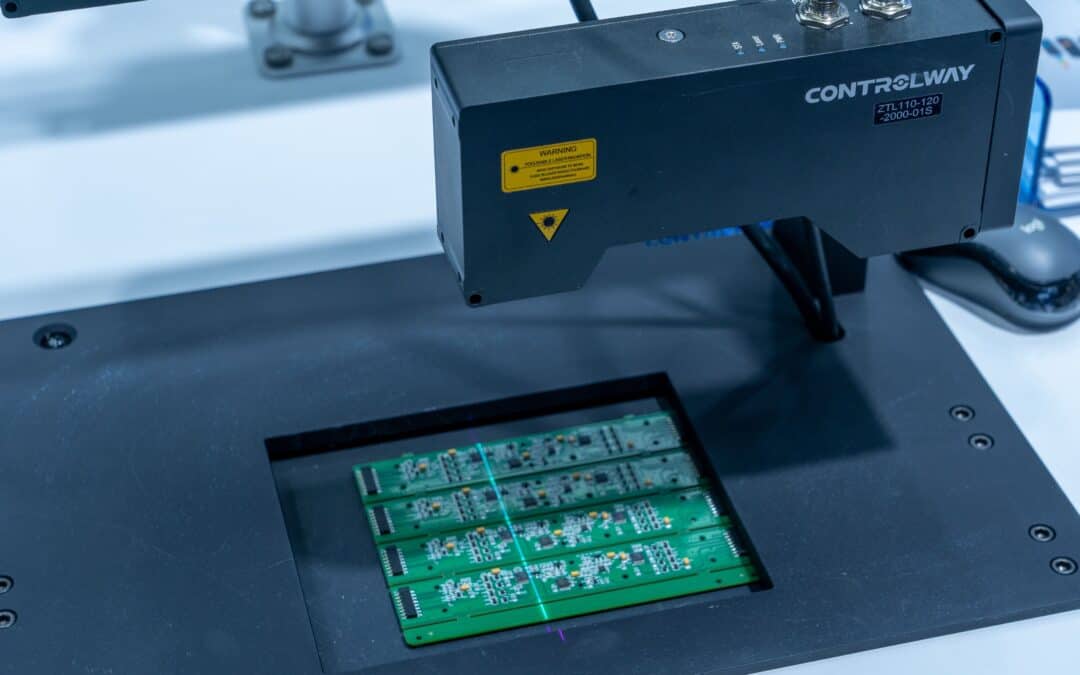
  • Principe : envoie des impulsions laser et mesure le temps qu’elles mettent à revenir → calcule la distance.
  • Ce qu’il produit : une carte 3D très précise (nuage de points).
  • Avantages :

    • Mesure très précise des distances
    • Bonne perception de la forme en 3D

  • Limites :

    • Coûteux
    • Sensible aux conditions météo (pluie, neige, brouillard)
    • Ne permet pas de générer une image et définie

  • Technologies associés :

    • TOF (Time of flight): Technologie de mesure à distance qui calcule la distance entre un capteur et un objet en mesurant le temps que met un signal (généralement une impulsion laser ou infrarouge) pour aller jusqu’à l’objet et revenir.

En résumé : excellent pour savoir “où sont les objets en 3D”.

📡 Radar (Radio Detection And Ranging)

Le radar utilise des ondes radio.

  • Principe : émet des ondes radio et analyse leur retour.
  • Ce qu’il détecte : distance, vitesse (grâce à l’effet Doppler).
  • Avantages :

    • Très robuste (fonctionne dans le brouillard, la pluie, la nuit)
    • Mesure directement la vitesse des objets

  • Limites :

    • Moins précis spatialement
    • Peu de détails (forme difficile à distinguer)

  • Technologies associés :

    • Radar (Radio Detection and Ranging): Technologie qui fonctionne en émettant des ondes électromagnétiques via une antenne. Ces ondes rebondissent sur des objets (écho) et reviennent vers le radar, permettant de calculer la distance, la vitesse, la direction et la position d’une cible grâce au temps de retour et au décalage de fréquence.

En résumé : idéal pour détecter “qu’il y a quelque chose” et “à quelle vitesse ça bouge”.

Exemple concret

Les véhicules autonomes ou semi-autonomes combinent souvent les trois :

  • Caméra → reconnaître les couleurs (ex: un feu rouge)
  • Lidar → comprendre la forme et la distance des obstacles
  • Radar → mesurer la vitesse d’une voiture

La sécurité des machines fixes (ex: cellule robot):

  • Caméra → reconnaître un objet, un humain
  • Radar → mesurer la distance d’un obstacle ou d’une personne avec précision

Les systèmes de surveillance actifs :

  • Caméra 2D → reconnaître les couleurs, les objets et les humains
  • Caméra 3D→ évaluer la profondeur d’un objet
  • Caméra 3D avec mode AI → Anticiper les anomalies et défaillances